Acheter un robot de palettisation, ce n’est pas choisir un robot : c’est repenser la fin de ligne. Des sacs ou des cartons ? Combien de mosaïques ? Par où entre la palette, qui l’évacue ? Les réponses à ces questions déterminent le robot, et non l’inverse. Voici ces questions, dans l’ordre où nous nous les sommes posées pour l’automatisation de conditionnement et de palettisation que nous avons réalisée sur une ligne agroalimentaire :
Une cellule, cinq questions
01 / 05
Charge
La capacité du catalogue, c’est le produit plus le préhenseur. À un sac de 25 kg s’ajoute un préhenseur de 10-15 kg ; davantage encore en accélération.
02 / 05
Portée
Le coin le plus éloigné, la couche la plus haute. L’implantation est construite en 3D ; aucun robot n’est choisi sans avoir testé le pire cas.
03 / 05
Cycle
Prendre, transporter, tourner, déposer, revenir, plus le contrôle caméra : voilà le total qui doit tenir la cadence de la ligne.
04 / 05
Sécurité
Le chariot élévateur entre, l’opérateur change le film. Chaque accès est un scénario : barrière immatérielle, verrouillage de porte, scrutateur laser.
05 / 05
Mosaïque
Pas besoin de faire venir un technicien pour une nouvelle mosaïque : l’opérateur définit le nombre de couches, la disposition et l’intercalaire depuis l’IHM.
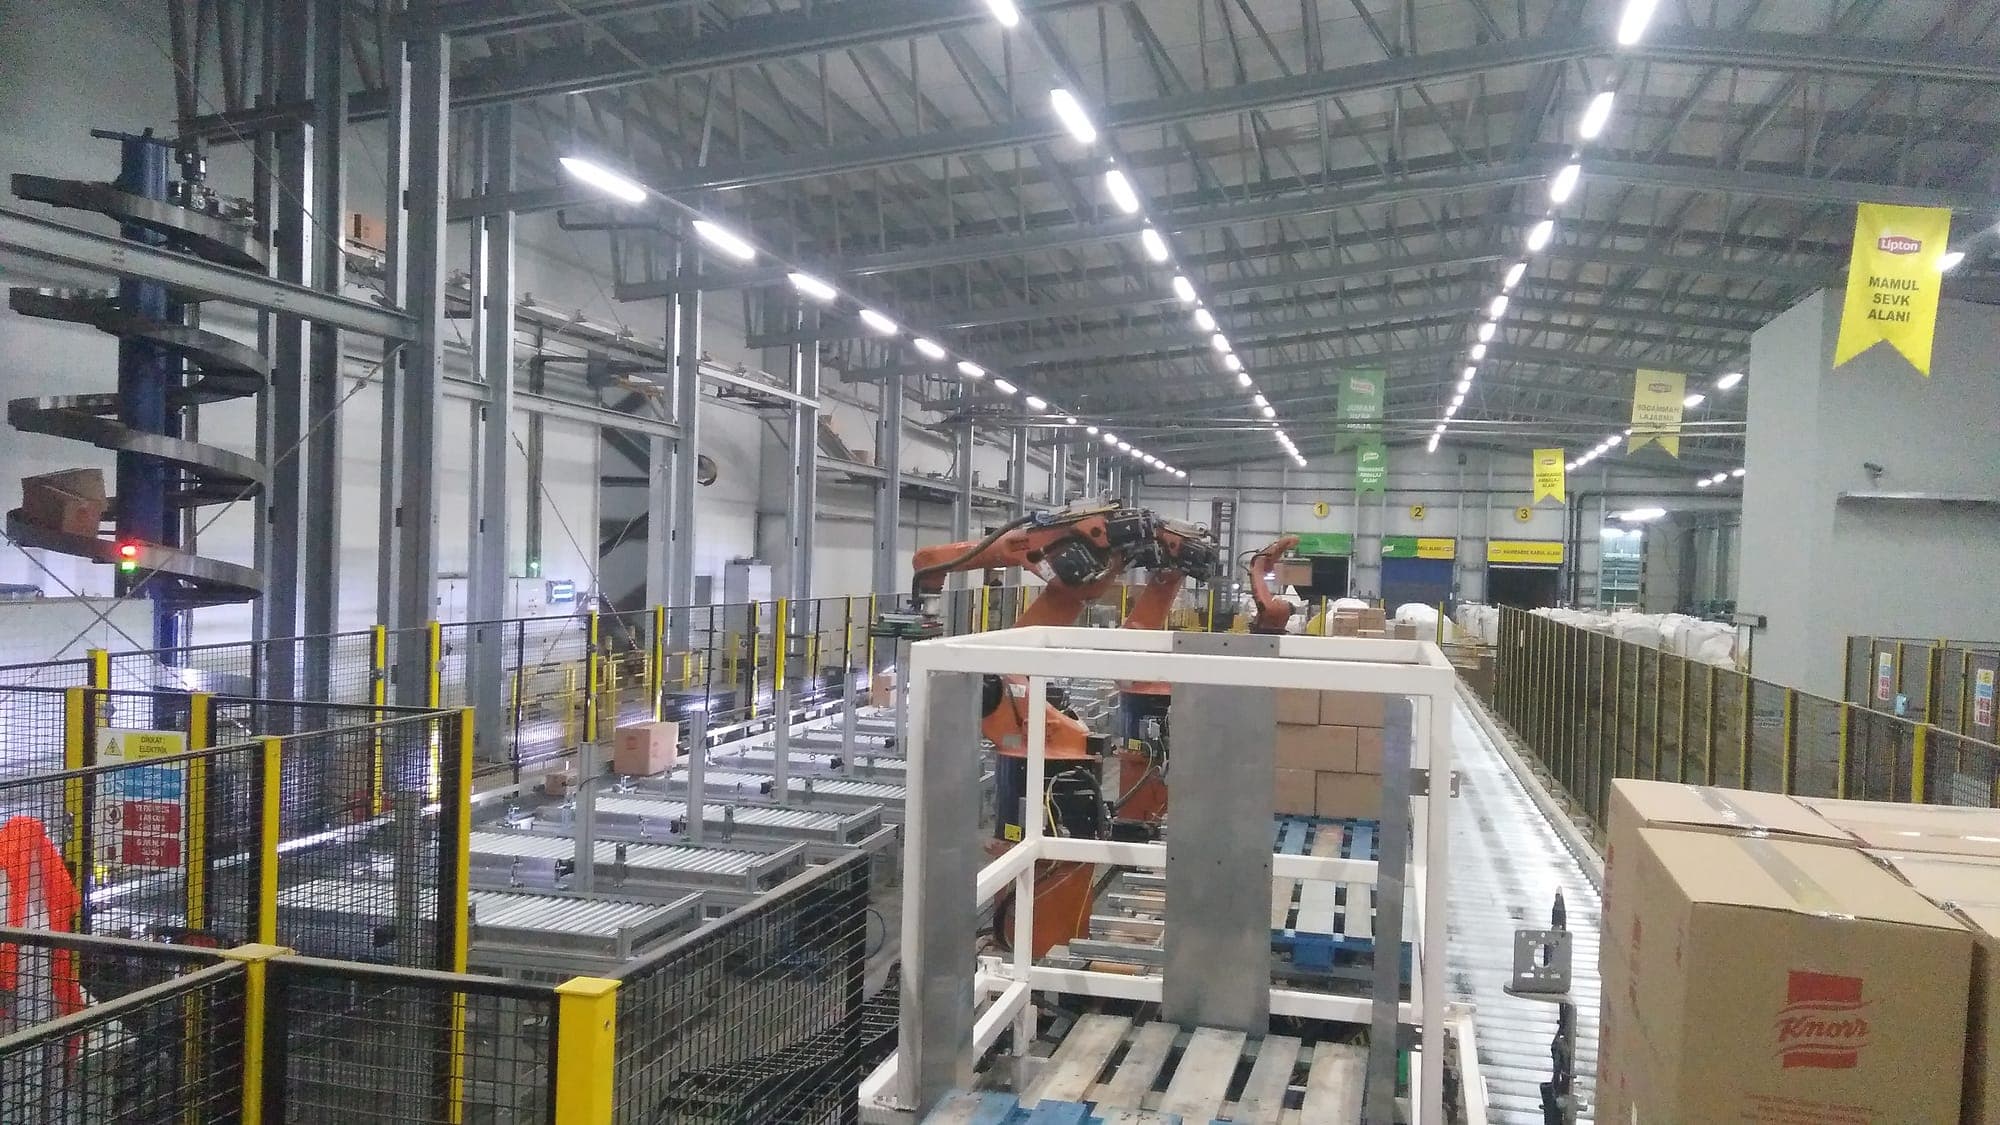
1. Quel est le poids réel du produit, préhenseur compris ?
La charge utile du catalogue, c’est le poids du produit plus celui du préhenseur. N’achetez pas un robot de 25 kg pour un sac de 25 kg. Un préhenseur à ventouses ou à fourche ajoute facilement 10 à 15 kg ; en charge dynamique (accélérations), c’est encore plus. Quand nous calculons la charge utile, nous tranchons après avoir conçu le préhenseur, pas avant.
2. Atteint-il le coin le plus éloigné de la palette ?
La portée se mesure depuis la base du robot, pas depuis l’extrémité du préhenseur. Une double station palette, un gerbage haut (cinq ou six couches) et l’intercalaire posé sur la palette mangent tous de la portée. Nous ne choisissons aucun robot sans avoir construit l’implantation en 3D et testé le pire cas : le coin le plus éloigné, la couche la plus haute.
3. Le temps de cycle tient-il la cadence de la ligne, ou seulement la vitesse du robot ?
Les « 2 mètres par seconde » du robot ne vous disent rien. Prendre le sac, le transporter, le tourner selon la mosaïque, le déposer, revenir : c’est le total qui compte. Sur la ligne agroalimentaire, il y avait en plus un contrôle par vision industrielle : chaque paquet passe devant une caméra, et un paquet mal imprimé n’entre même pas sur la ligne. La durée de ce contrôle fait elle aussi partie de la cadence.
4. Comment le produit et le préhenseur vont-ils s’entendre ?
Sacs et cartons demandent des préhenseurs différents ; pour un sac, le vide suffit rarement, il faut un préhenseur à fourche. Si le produit bouge dans le sac (thé, farine, granulés), le préhenseur doit le tolérer. Le poste de conception auquel nous avons consacré le plus de temps n’a pas été le robot, mais le préhenseur. Le robot est standard ; le préhenseur est aussi spécifique que votre produit.
5. Qui franchira la zone de sécurité, et comment ?
Le chariot élévateur entrera pour prendre la palette. L’opérateur changera la bobine de film. Chaque accès est un scénario de sécurité : barrière immatérielle, verrouillage de porte, scrutateur laser, ou une combinaison des trois. Y penser à l’installation coûte trois fois moins cher que d’y penser après. Avec le nouveau règlement Machines de l’UE, qui entre en vigueur en 2027, cette obligation de documentation se durcit encore ; nous en parlons dans un article à part.
6. Qui programmera quand la mosaïque changera ?
Si vous devez faire venir un technicien pour chaque nouvelle mosaïque, vous n’avez pas acheté de l’automatisation, mais une dépendance. Nous avons rendu les mosaïques paramétrables depuis l’IHM : nombre de couches, disposition, intercalaire. L’opérateur définit lui-même une nouvelle mosaïque. C’est devenu la partie du logiciel la plus invisible du projet, mais aussi la plus utilisée.
7. Que fait la ligne quand le robot s’arrête ?
Panne, maintenance, attente de palette. N’installez rien sans avoir prévu un by-pass (un poste de palettisation manuelle) qui permette à la ligne de tourner provisoirement sans le robot. Le robot doit aussi remonter son propre état au système de niveau supérieur : pourquoi il s’est arrêté, quand il s’est arrêté. Au bout d’un mois, ces données deviennent votre information de maintenance la plus précieuse.
Une fois ces sept réponses connues, la marque et le modèle du robot s’imposent le plus souvent d’eux-mêmes. C’est pourquoi « quel robot ? » est notre dernière question.