L’unité extérieure d’un climatiseur compte des dizaines de points de brasure, et chacun est une fuite potentielle de fluide frigorigène. À l’usine, ces points étaient contrôlés à la main, avec un renifleur à hélium. Un bon jour, l’opérateur les passe tous ; s’il est fatigué, en fin de poste, ou si la ligne va vite ce jour-là, certains lui échappent. Le point oublié se révèle plus tard, chez le client final. SAV, retours, réputation. La question qu’on nous a posée était simple : un robot ne pourrait-il pas le faire ?
Si, il le peut. Mais la partie robotique a été la plus facile du projet.
- des points de brasure testés
- 0 %des points de brasure testés
- KUKA, en simultané
- 0KUKA, en simultané
- stations de test, un seul rail
- 0stations de test, un seul rail
- modèles de produits
- 0+modèles de produits
Le vrai problème : aucun produit ne se pose deux fois pareil dans le gabarit
Les premières semaines, nous avons essayé l’approche classique : apprendre au robot les points de brasure de chaque modèle, puis les parcourir dans l’ordre à l’arrivée du produit. Parfait sur le papier. Sur le terrain, les produits se posent dans le gabarit avec quelques millimètres d’écart ; le faisceau de tubes est légèrement incliné, le carter a un peu glissé. La sonde du détecteur, envoyée à des coordonnées fixes, soit heurte un tube, soit passe à deux centimètres du point. Un détecteur d’hélium n’a pas besoin de contact, mais à un centimètre, il ne lit pas juste non plus. Notre tolérance était de l’ordre du millimètre.
La solution s’est faite en deux temps. D’abord, nous avons choisi pour chaque modèle un « produit étalon » : les coordonnées des points de brasure y ont été définies une seule fois, avec soin. Ensuite, chaque produit qui arrive sur la ligne est scanné par une caméra 3D, et nous mesurons son décalage par rapport au produit étalon : translation sur trois axes, légère rotation. Le robot adapte toute la liste de points à ce produit en appliquant ce décalage. Le produit étalon est défini une fois ; chaque produit apporte sa propre correction.
Le produit étalon et le décalage
01 / 04
Produit étalon
Les points de brasure de chaque modèle sont définis une seule fois, sur un produit choisi avec soin.
02 / 04
Produit entrant
Sur la ligne, le produit se pose dans le gabarit décalé de quelques millimètres et légèrement tourné. Une sonde envoyée à des coordonnées fixes manque le point.
03 / 04
Scan 3D
La caméra scanne le produit et mesure son décalage par rapport au produit étalon : translation sur trois axes, légère rotation.
04 / 04
Liste corrigée
Toute la liste de points est adaptée à ce produit avec ce décalage. Chaque produit apporte sa propre correction.
Pourquoi deux robots ?
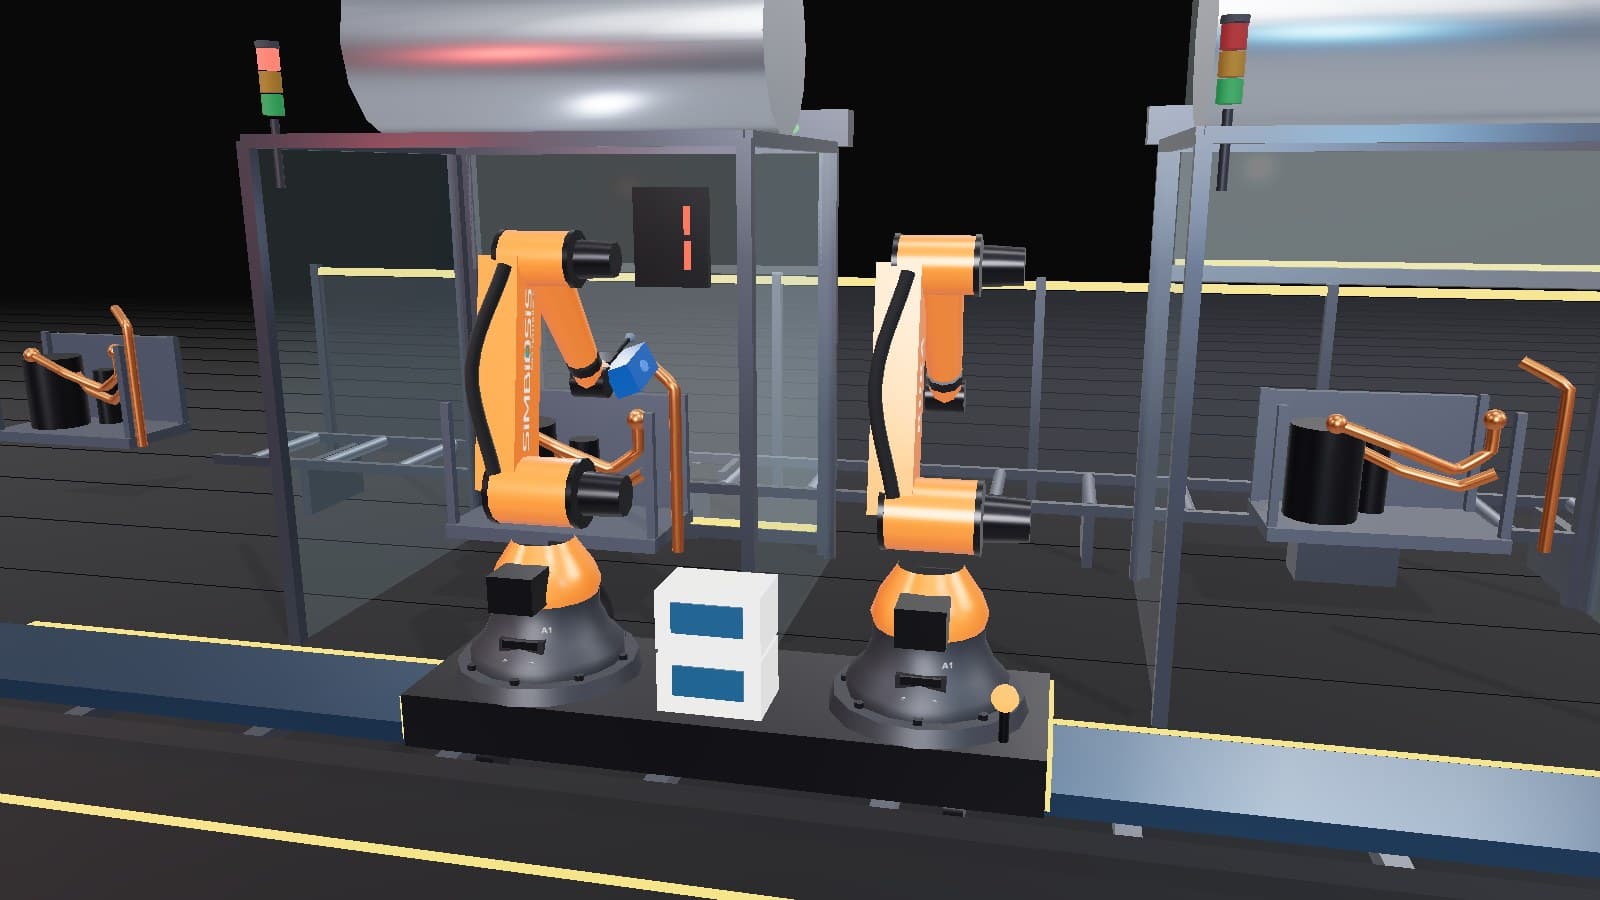
Le temps de cycle. Avec un seul bras, parcourir tous les points prenait plus de temps que la cadence de la ligne ne le permettait. Nous avons placé les deux KUKA sur un même chariot, qui se déplace entre trois stations sur un rail de 7e axe que nous avons conçu nous-mêmes. Avec deux bras qui travaillent en simultané, le temps de contrôle a été pratiquement divisé par deux. La contrepartie : définir correctement dès le départ le partage des zones et la synchronisation, pour que les deux bras ne se percutent pas. Cela nous a pris une semaine ; ensuite, pas un seul problème.
Sans cabine close, ne vous fiez pas à la mesure hélium
L’hélium est très léger et se disperse instantanément au moindre courant d’air. Si vous mesurez sur une ligne ouverte, l’hélium venu de la station voisine apparaît comme une « fuite » sur votre produit, ou bien la vraie fuite est balayée par le courant d’air. Nous avons fermé hermétiquement les stations de test et mis en place une circulation d’air maîtrisée. Ce détail a fait plus de différence que le détecteur lui-même.
Trouver la fuite ne suffit pas : ce qui compte, c’est où vous l’enregistrez
Quand le système détecte une fuite, il marque le point sur le modèle 3D du produit : quelle station, quel point, quel robot, à quelle heure. Cet enregistrement ne sert pas qu’à ce produit : en quelques semaines, vous voyez, modèle par modèle, quels points de brasure posent souvent problème. Avec ce tableau, l’équipe qualité a commencé à améliorer le procédé de brasage lui-même, ce qui est d’ailleurs le véritable but du test.
Nous avons compris tard que l’actif le plus coûteux du projet était la liste de points. Un robot, une caméra, un détecteur, cela s’achète ; cette liste ne se construit que sur le terrain, avec le produit.
Que ferions-nous aujourd’hui ?
- Nous commencerions la calibration sur produit étalon dès le premier jour, et nous ferions l’économie de semaines d’essais et d’erreurs.
- Nous inscririons dès le départ la fermeture des cabines et la circulation d’air dans le périmètre du projet ; les ajouter après coup coûte cher.
- Sur une ligne qui dépasse 55 modèles, la reconnaissance automatique du modèle est indispensable : sélection manuelle veut dire erreur manuelle.