Ein Klima-Außengerät hat Dutzende Hartlötstellen, und jede ist ein mögliches Kältemittelleck. Im Werk wurden diese Stellen von Hand mit einer Helium-Schnüffelsonde geprüft. Hat der Werker einen guten Tag, geht er alle ab; ist er müde, steht das Schichtende bevor oder läuft die Linie an dem Tag schnell, rutschen einige durch. Die übersehene Stelle zeigt sich im Feld, beim Kunden zu Hause. Serviceeinsatz, Rücknahme, Imageschaden. Die Frage an uns war einfach: Kann das nicht ein Roboter übernehmen?
Kann er. Aber der Roboter war der einfachste Teil des Projekts.
- der Lötstellen geprüft
- 0 %der Lötstellen geprüft
- KUKA, synchron
- 0KUKA, synchron
- Prüfstationen, eine Schiene
- 0Prüfstationen, eine Schiene
- Produktmodelle
- 0+Produktmodelle
Das eigentliche Problem: Kein Produkt liegt gleich in der Vorrichtung
In den ersten Wochen haben wir den klassischen Ansatz versucht: die Lötstellen jedes Modells einteachen und der Reihe nach abfahren, sobald das Produkt kommt. Auf dem Papier perfekt. In der Praxis liegen die Produkte mit einigen Millimetern Abweichung in der Vorrichtung; das Rohrbündel steht leicht schräg, das Gehäuse ist ein Stück verrutscht. Die Sondenspitze auf festen Koordinaten stößt entweder gegen das Rohr oder fährt zwei Zentimeter neben der Stelle vorbei. Der Heliumdetektor braucht keinen Kontakt; aber aus einem Zentimeter Abstand misst er auch nicht zuverlässig. Unsere Toleranz lag im Millimeterbereich.
Die Lösung bestand aus zwei Teilen. Zuerst haben wir für jedes Modell ein „Meisterteil“ festgelegt: Die Koordinaten der Lötstellen wurden an diesem Produkt einmal und mit großer Sorgfalt definiert. Dann wird jedes Produkt, das in die Linie kommt, mit einer 3D-Kamera gescannt und sein Versatz gegenüber dem Meisterteil gemessen: Verschiebung in drei Achsen, leichte Verdrehung. Der Roboter passt die gesamte Punkteliste mit diesem Versatz an das jeweilige Produkt an. Das Meisterteil wird einmal definiert, jedes Produkt bringt seine Korrektur selbst mit.
Meisterteil und Versatz
01 / 04
Meisterteil
Die Lötstellen jedes Modells werden einmal an einem sorgfältig ausgewählten Produkt definiert.
02 / 04
Ankommendes Produkt
Das Produkt in der Linie liegt einige Millimeter verschoben und leicht verdreht in der Vorrichtung. Eine Spitze auf festen Koordinaten verfehlt die Stelle.
03 / 04
3D-Scan
Die Kamera scannt das Produkt und misst seinen Versatz zum Meisterteil: Verschiebung in drei Achsen, leichte Verdrehung.
04 / 04
Korrigierte Liste
Die gesamte Punkteliste wird mit diesem Versatz an das Produkt angepasst. Jedes Produkt bringt seine Korrektur selbst mit.
Warum zwei Roboter?
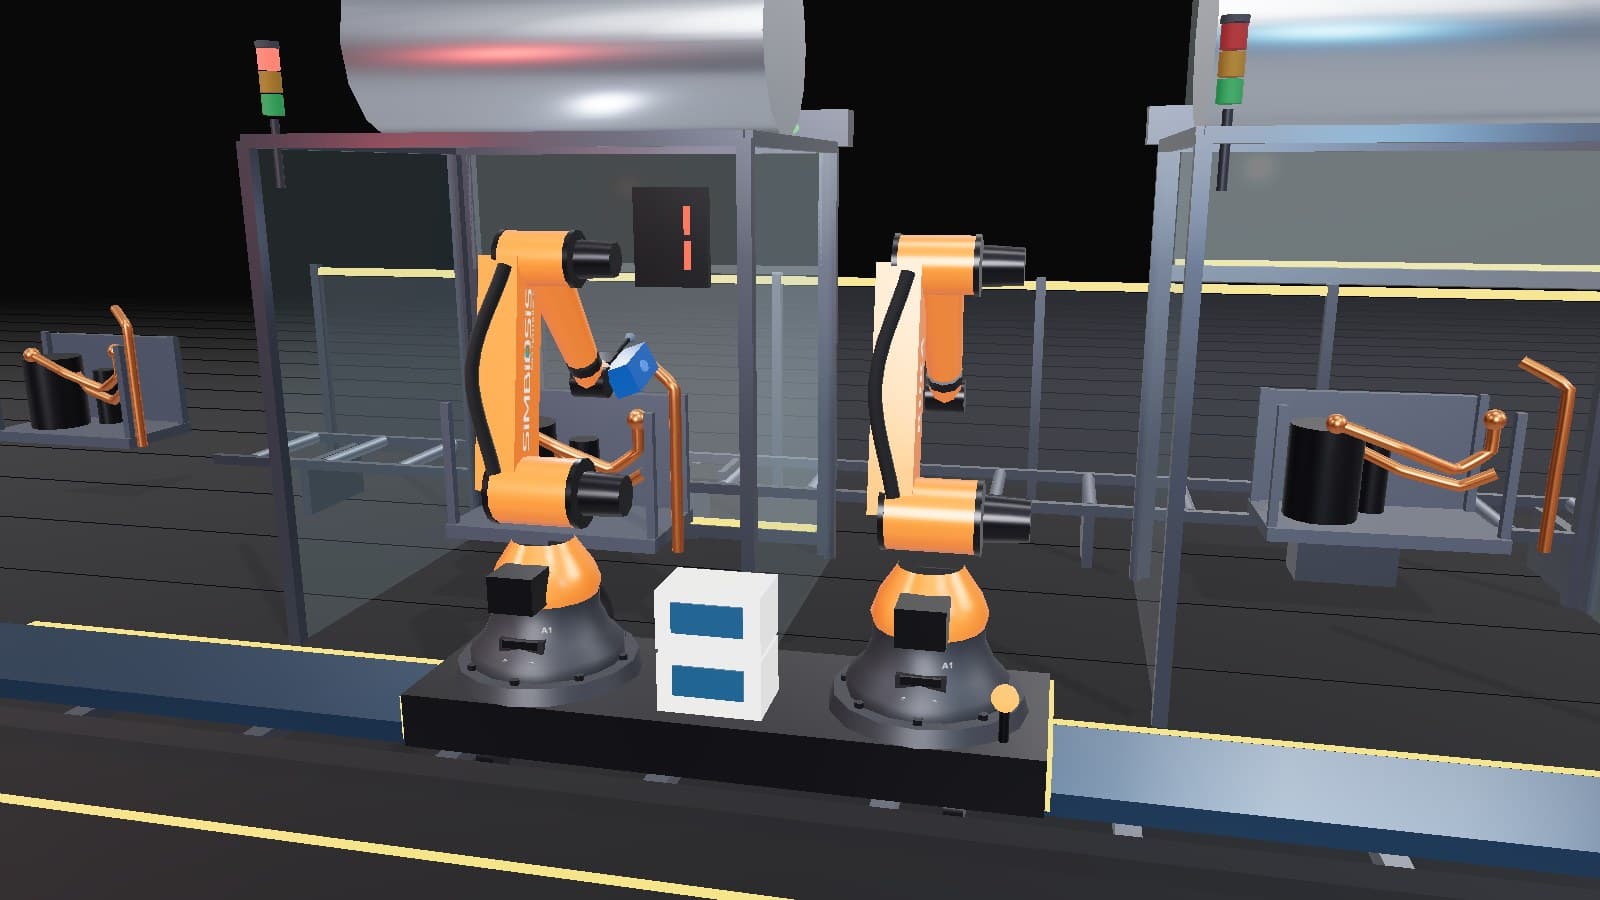
Wegen der Zykluszeit. Mit einem Arm alle Stellen abzufahren dauerte länger als der Linientakt. Wir haben zwei KUKA auf einen gemeinsamen Wagen gesetzt; er fährt auf einer selbst konstruierten Schiene als 7. Achse zwischen drei Stationen. Weil beide Arme gleichzeitig arbeiten, hat sich die Prüfzeit praktisch halbiert. Der Preis dafür: Bereichsaufteilung und Synchronisation mussten von Anfang an sauber stehen, damit die Arme nicht kollidieren. Das hat uns eine Woche gekostet; danach gab es damit kein einziges Problem mehr.
Trauen Sie keiner Heliummessung ohne abgedichtete Kabine
Helium ist sehr leicht und verteilt sich mit jedem Luftzug sofort. Messen Sie an einer offenen Linie, erscheint Helium von der Nachbarstation an Ihrem Produkt als „Leck“, oder ein echtes Leck wird vom Luftstrom weggetragen. Wir haben die Prüfstationen abgedichtet und eine kontrollierte Luftführung eingerichtet. Dieses Detail hat mehr bewirkt als der Detektor selbst.
Das Leck zu finden reicht nicht; es zählt, wo es dokumentiert wird
Findet das System ein Leck, markiert es die Stelle am 3D-Modell des Produkts: welche Station, welche Stelle, welcher Roboter, welche Uhrzeit. Dieser Datensatz gilt nicht nur für das eine Produkt; innerhalb weniger Wochen sehen Sie je Modell, welche Lötstelle häufig Probleme macht. Mit dieser Tabelle hat die Qualitätssicherung begonnen, den Lötprozess selbst zu verbessern, und genau das ist der eigentliche Zweck der Prüfung.
Erst spät haben wir verstanden, dass die Punkteliste das teuerste Gut des Projekts ist. Roboter, Kamera und Detektor kann man kaufen; diese Liste entsteht nur vor Ort, am Produkt.
Was würden wir heute anders machen?
- Mit der Kalibrierung am Meisterteil würden wir am ersten Tag beginnen und uns die Wochen mit Versuch und Irrtum sparen.
- Abdichtung der Kabine und Luftführung würden wir von Anfang an in den Projektumfang schreiben; nachträglich wird es teuer.
- Bei einer Linie mit mehr als 55 Modellen ist eine automatische Modellerkennung Pflicht; manuelle Auswahl heißt manuelle Fehler.